
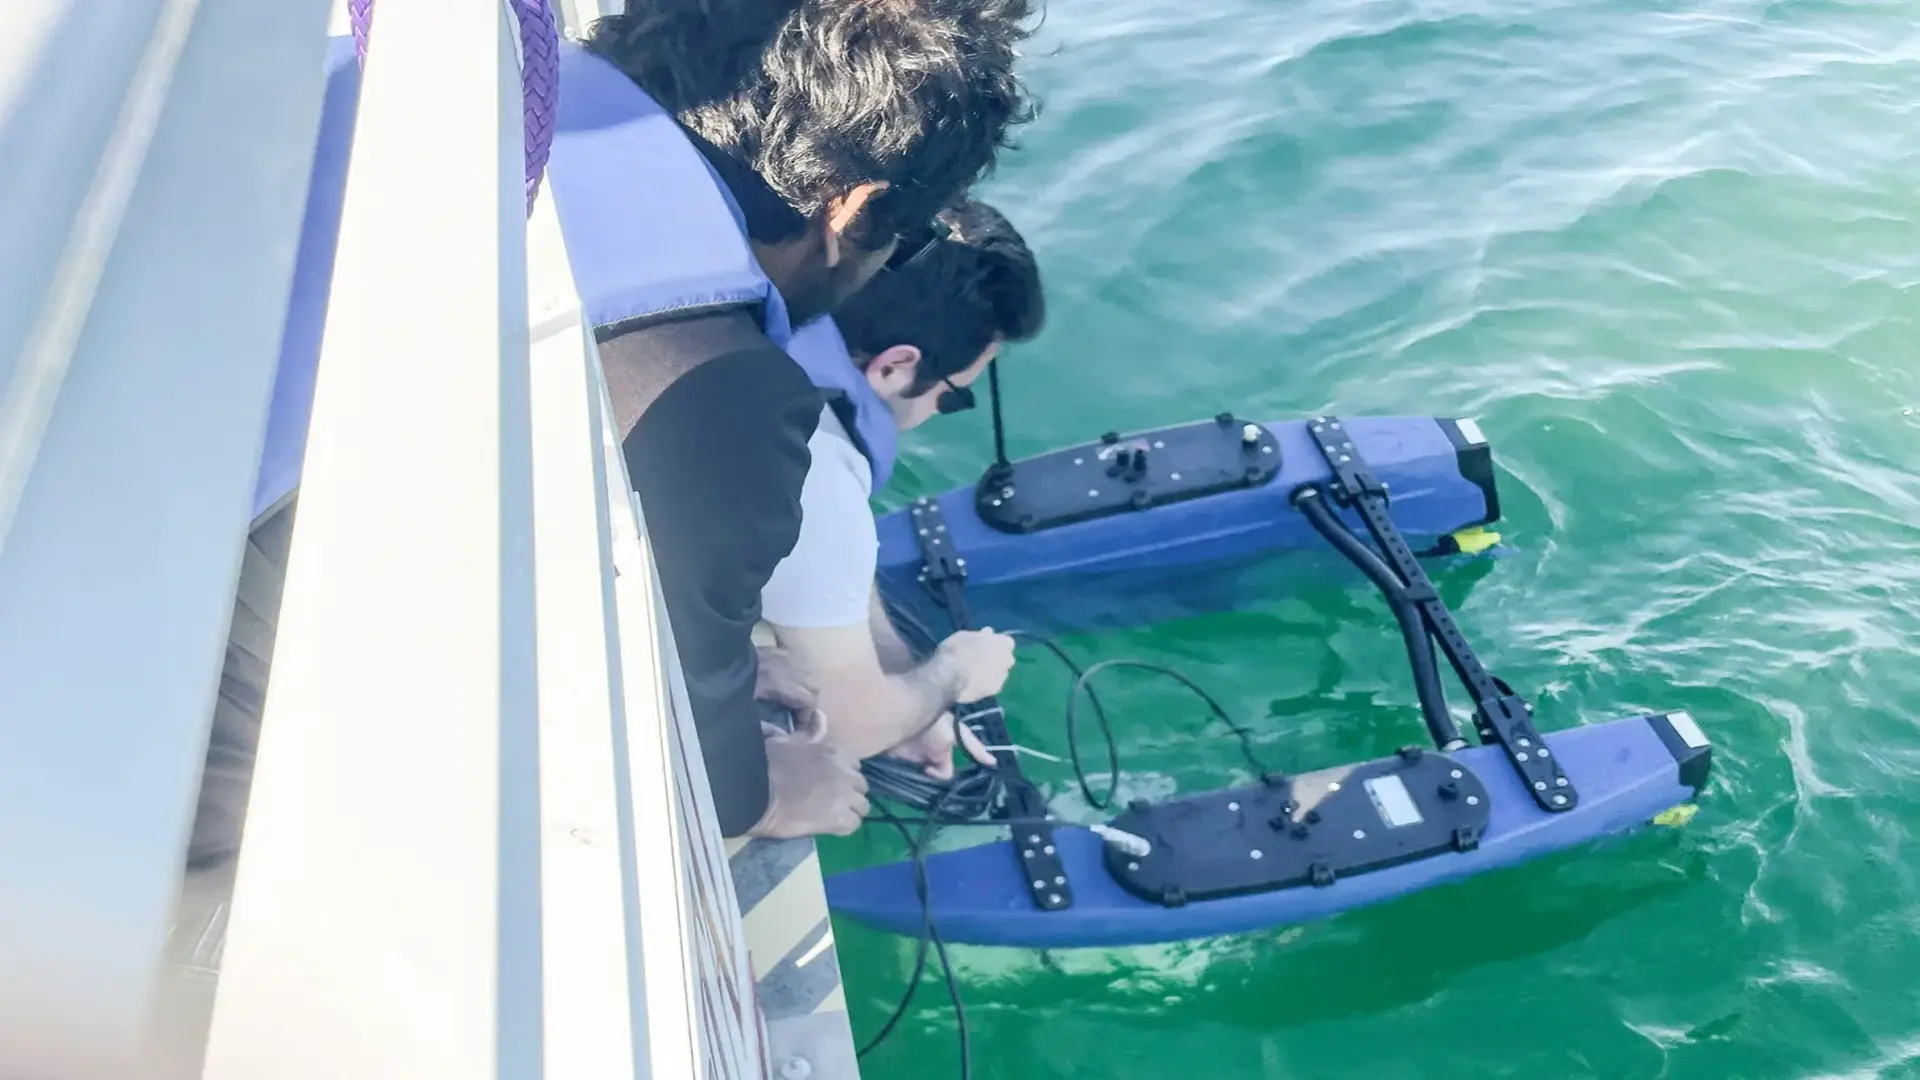
Esplorare le profondità oceaniche è sempre stata una sfida per la scienza, soprattutto quando si tratta di inviare e ricevere dati senza interruzioni. Gli ambienti acquatici sono incredibilmente ostili e agiscono come una barriera naturale che paralizza i sistemi di comunicazione convenzionali, costringendo gli ingegneri a trovare soluzioni ingegnose per evitare che i robot rimangano bloccati negli abissi.
Oggi, la robotica marina ha compiuto un notevole passo avanti, evolvendosi da semplici macchine controllate via filo a sistemi autonomi intelligenti . L'obiettivo è chiaro: consentire a queste macchine di lavorare in modo indipendente o coordinarsi tra loro per eseguire ispezioni, salvataggi o studi ambientali senza richiedere la presenza costante di un operatore umano ai comandi.
Nuovi orizzonti nella trasmissione dei dati
Uno dei traguardi più recenti arriva dall'Università della Florida. Lì, un team guidato dai professori Jahidul Islam e Adam Khalifa ha sviluppato un sistema a basso consumo energetico specificamente progettato per ambienti ostili. Curiosamente, l'idea è nata in ambito medico: il dottor Khalifa si è reso conto che i problemi di conduttività riscontrati dagli impianti nel flusso sanguigno sono praticamente gli stessi che si trovano nelle profondità oceaniche.
Per risolvere questo problema, hanno creato l'architettura BlueME, composta da antenne magnetoelettriche compatte . A differenza delle ingombranti apparecchiature del passato, questo sistema sfrutta la propria risonanza naturale per emettere segnali a bassa frequenza. Il vantaggio principale è il consumo energetico incredibilmente basso, non superiore a 10 watt, che consente ai robot di prolungare significativamente la durata della batteria mantenendo collegamenti stabili a distanze superiori a 700 metri.
Tipologie di veicoli e la loro evoluzione tecnologica
Nel mondo sottomarino, non tutti i robot sono uguali. Abbiamo veicoli a comando remoto (ROV) per l'ispezione e la robotica subacquea , che sono essenzialmente i cavalli da tiro del settore. Questi veicoli sono controllati a distanza e utilizzati per qualsiasi cosa, dalla riparazione delle infrastrutture portuali all'ispezione delle centrali elettriche. Tradizionalmente, si affidano a un cavo ombelicale chiamato "tether" , che serve sia per alimentarli che per trasmettere video e dati di telemetria.
Tuttavia, il cavo rappresenta un problema perché può impigliarsi nelle rocce o rompersi in presenza di forti correnti. Per questo motivo sono nati gli HROV (Human Reconnaissance Overload), modelli ibridi dotati di batterie proprie e in grado di operare con o senza cavo . Sebbene ciò offra loro maggiore libertà, devono comunque fare i conti con un'autonomia limitata, che in genere non supera le 8 ore, un margine piuttosto ristretto per missioni complesse.
D'altro canto, esistono gli AUV (Autonomous Underwater Vehicles), che sono i più indipendenti di tutti poiché non richiedono un costante intervento umano. La tendenza attuale si sta orientando verso gli I-AUV, veicoli di intervento autonomi in grado di prendere decisioni in modo indipendente . Per raggiungere questo obiettivo, si stanno integrando l'Intelligenza Artificiale e la Realtà Aumentata, consentendo ai robot di apprendere a svolgere compiti specifici e ad adattarsi a guasti meccanici o variazioni della propria massa senza perdere efficacia.
Tecnologie all'avanguardia e cooperazione collettiva
Per migliorare la velocità di invio di immagini e dati in tempo reale, si stanno studiando le comunicazioni a luce visibile (VLC). Sebbene abbiano una portata molto inferiore rispetto al sonar (appena 50 metri), offrono una velocità di trasmissione incredibilmente elevata , essenziale affinché l'operatore possa vedere esattamente cosa sta succedendo sott'acqua senza ritardi.
Inoltre, il futuro risiede nella robotica cooperativa. Progetti come SWARMs mirano a far lavorare insieme in modo coordinato diversi tipi di veicoli (ASV, AUV e ROV). In Spagna, istituzioni come PLOCAN nelle Isole Canarie e CIRTESU presso l'Università Jaume I sono all'avanguardia in questa ricerca. L'obiettivo è creare sciami di robot in grado di collaborare in missioni di costruzione o salvataggio sottomarino, ottimizzando i costi e riducendo i rischi inutili per i sommozzatori.
L'integrazione dei sistemi è talmente avanzata che esistono già progetti in cui un USV (veicolo di superficie) funge da base per il lancio e il recupero di UAV (droni aerei) e ROV (veicoli sottomarini a controllo remoto), creando una rete completa di monitoraggio remoto per l'industria offshore e la ricerca scientifica.
Il progresso della robotica acquatica si basa sul superamento delle barriere fisiche dell'ambiente marino attraverso l'utilizzo di antenne innovative, una gestione intelligente dell'energia e la transizione verso la piena autonomia. Grazie alla combinazione di intelligenza artificiale e nuove frequenze di comunicazione, i veicoli sottomarini si stanno evolvendo da semplici strumenti remoti in entità capaci di collaborare e operare negli ambienti più ostili del pianeta.