
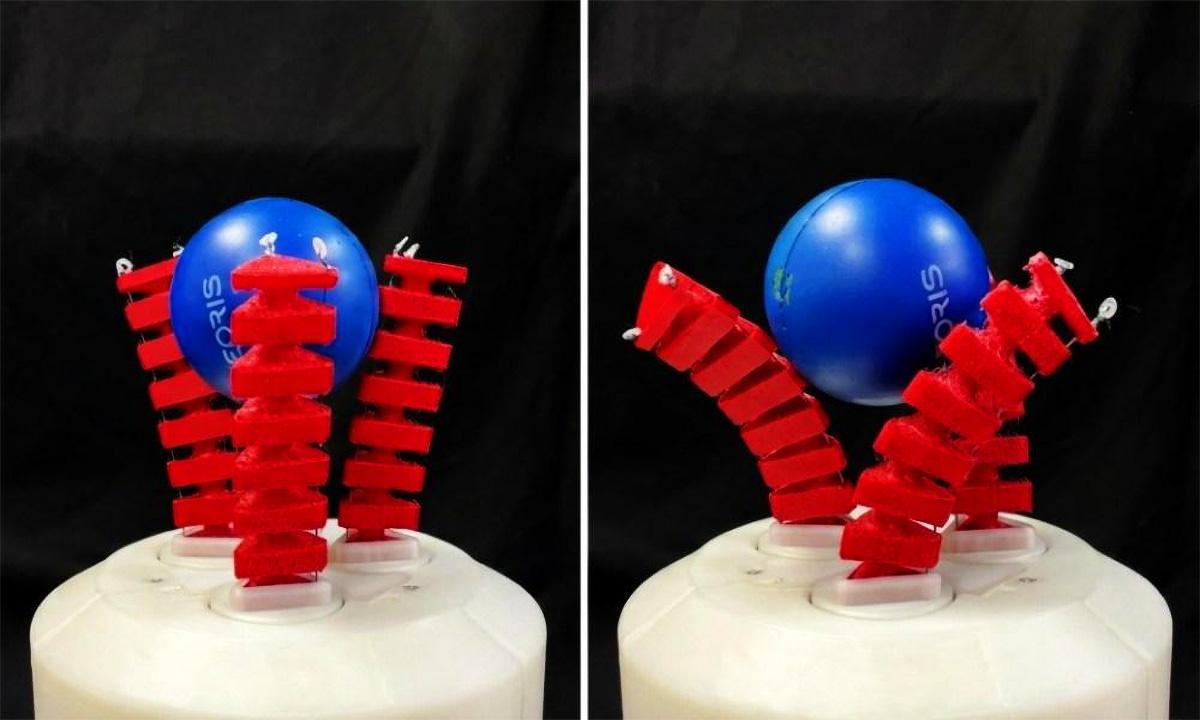
Un team di ricercatori dell'Università Pubblica di Navarra (UPNA) e dell'Università Carlos III di Madrid (UC3M) ha presentato una pinza robotica morbida che va ben oltre la semplice presa di oggetti. Il sistema è in grado di far rotolare gli oggetti e di cambiarne l'orientamento tra le dita senza bisogno di rilasciarli o di appoggiarli su una superficie per riafferrarli. Questa destrezza, nota come manipolazione in-hand, è ancora rara in questo tipo di meccanismi.
L'obiettivo di questo sviluppo è superare una limitazione classica. La flessibilità degli artigli morbidi permette loro di adattarsi a forme, dimensioni e rigidità molto diverse, ma spesso risulta difficile eseguire movimenti precisi dopo la presa. I ricercatori hanno pubblicato i loro risultati sulla rivista scientifica Bioinspiration & Biomimetics , dove descrivono un'architettura progettata per migliorare questa capacità di manipolazione.
Design a tre dita e movimenti coordinati
La pinza è composta da tre dita morbide, ciascuna con tre gradi di libertà . Oltre a piegarsi, possono ruotare sul proprio asse. Coordinando questi movimenti, il dispositivo permette all'oggetto di ruotare continuamente mantenendolo afferrato. L'idea è quella di separare due azioni che sono collegate in molti sistemi flessibili: chiudere le dita attorno a un pezzo e poi modificarne la posizione.
I ricercatori paragonano il risultato a gesti quotidiani. È simile a ruotare un barattolo tra le mani per leggere l'etichetta senza appoggiarlo, o al movimento di svitare una lampadina. Per una persona, è quasi automatico; per un robot morbido, richiede il controllo delle forze di presa, degli spostamenti relativi e delle deformazioni di materiali che non si comportano come un giunto rigido convenzionale.
Il team non sta cercando di replicare una mano umana, ma piuttosto di dotare la macchina di parte della destrezza manuale utilizzata quotidianamente. In pratica, ciò consente di riorientare un oggetto prima dell'uso, posizionarlo in una posizione diversa o prepararlo per un'attività successiva senza dover avviare un nuovo ciclo di presa.
Applicazioni, test e finanziamenti
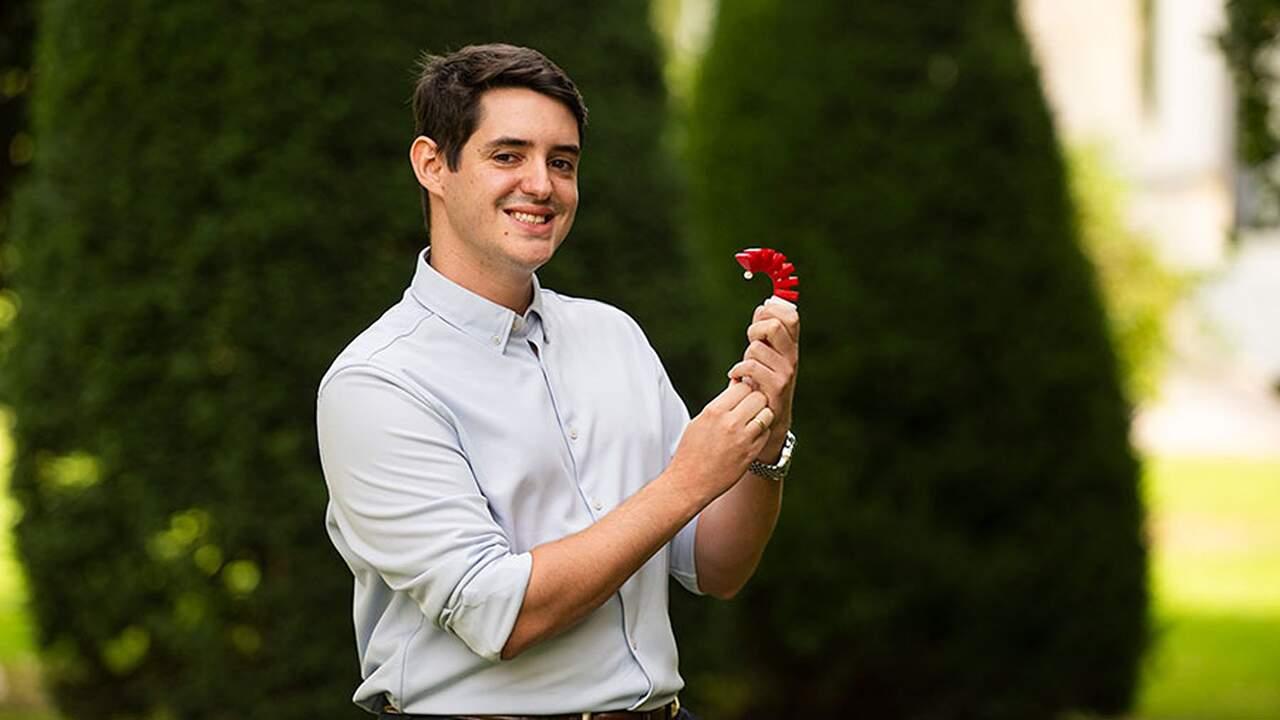
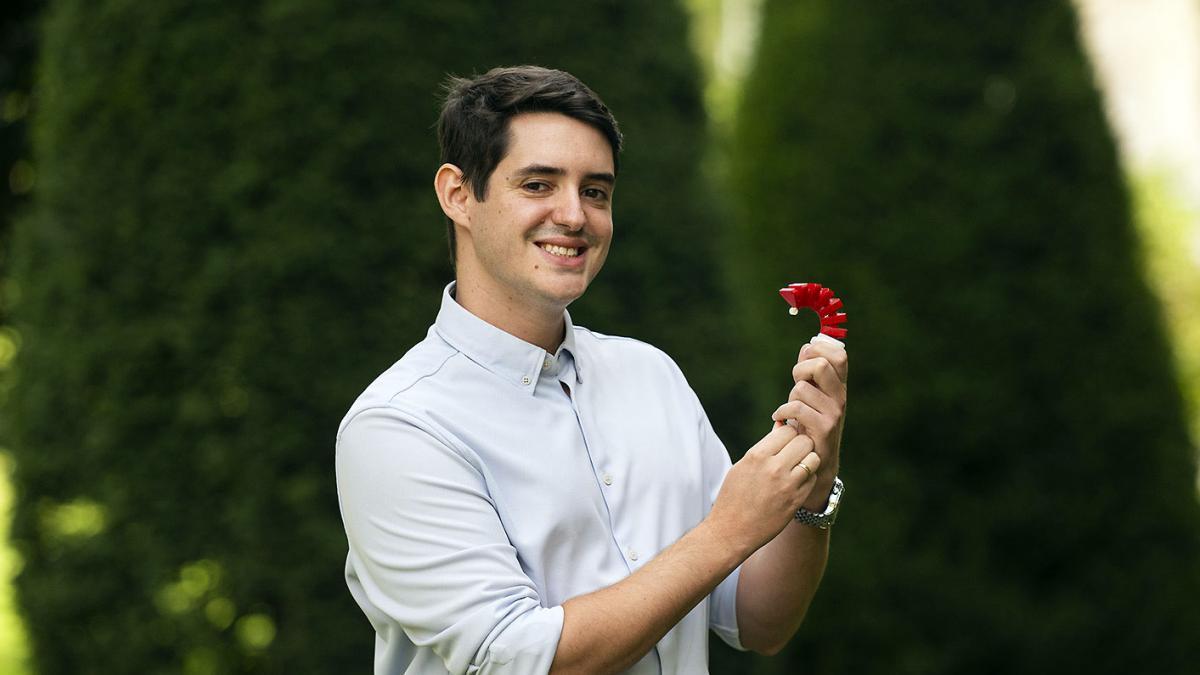
Il design è inoltre modulare. Ciascuno dei tre elementi può essere assemblato e smontato separatamente , consentendo la sostituzione di un componente danneggiato senza dover sostituire l'intera pinza. Questa caratteristica facilita la sperimentazione con diverse configurazioni e può semplificare la manutenzione in futuri sviluppi.
Durante i test, i ricercatori hanno utilizzato una vasta gamma di oggetti: una bottiglia d'acqua, un secchio, un pacchetto di fazzoletti, un fidget spinner, una figura stampata in 3D, un'anatra di gomma, diversi peluche, un cacciavite e una rosa artificiale . La stessa strategia è stata utilizzata per afferrare oggetti di diverse dimensioni, forme e rigidità e per ruotarli senza prima rilasciare la presa.
Le potenziali applicazioni comprendono compiti in cui un robot deve regolare la presa su un oggetto senza doverlo rilasciare e riafferrare. Esempi includono l'orientamento di un componente prima dell'assemblaggio , la manipolazione di prodotti delicati o di forma irregolare, lo smistamento degli ordini, la preparazione di materiali di laboratorio o la lavorazione di oggetti che cambiano forma. I settori menzionati includono l'industria alimentare, la logistica, i laboratori, la produzione e la robotica assistiva.
Un altro ambito in cui questo approccio trova applicazione è la robotica collaborativa . Negli spazi condivisi da persone e macchine, i sistemi flessibili possono adattarsi fisicamente ad ambienti meno strutturati rispetto a una tradizionale cella industriale. La capacità di riorientare un oggetto all'interno della pinza stessa amplia le operazioni che possono essere completate con una singola presa.
Il progetto è stato finanziato dai progetti ADAPTA e SIROCO , promossi dal Ministero della Scienza, dell'Innovazione e delle Università, insieme ai fondi FESR dell'Unione Europea. Gli autori dello studio sono Carlos Relaño Gibert, dell'Università Pubblica di Navarra (UPNA), e Alberto Rodríguez-Sanz, Lisbeth Mena e Concepción A. Monje, del RoboticsLab dell'Università Carlos III di Madrid (UC3M).
A differenza dei robot industriali rigidi, che in genere devono conoscere in anticipo la geometria esatta dell'oggetto da afferrare, i robot morbidi offrono una maggiore adattabilità al tatto. Ciò non elimina la necessità di visione, controllo e pianificazione, ma riduce la dipendenza da una forma specifica e apre la strada alla manipolazione di oggetti fragili o imprevedibili con un margine di sicurezza maggiore.
Questo progresso è ancora in fase di ricerca sperimentale. I test dimostrano che l'architettura funziona con l'insieme di oggetti studiati, sebbene la sua implementazione su linee di produzione reali dipenderà da fattori quali velocità del ciclo, ripetibilità, manutenzione e integrazione con altri sistemi. Se queste condizioni potranno essere soddisfatte senza sacrificare la semplicità meccanica, la manipolazione all'interno della pinza potrebbe eliminare le operazioni ausiliarie in attività che attualmente richiedono il rilascio, il riposizionamento e la ri-presa.